
Vistas:0 Autor:Editor del sitio Hora de publicación: 2026-09-24 Origen:Sitio


El chasis sirve como base física de su sistema robótico. Debes elegirlo con cuidado. La selección de la base incorrecta a menudo provoca fallas en cascada. Estas fallas afectan negativamente la capacidad de carga útil, la administración de energía y la confiabilidad de la navegación en todos los ámbitos. Pasar un proyecto de robótica de un prototipo inicial a una implementación comercial completa requiere un cambio masivo de enfoque. Debe mirar mucho más allá de las métricas básicas de movilidad. Los ingenieros deben priorizar la durabilidad robusta, la preparación para la integración del hardware y las limitaciones ambientales específicas. Este artículo le brinda un marco riguroso y práctico para evaluar estos factores cruciales. Le ayudaremos a alinear sus opciones de hardware directamente con sus complejos requisitos técnicos. Aprenderá cómo equilibrar entornos operativos hostiles con plazos comerciales ajustados. Al final de esta guía, comprenderá exactamente cómo seleccionar correctamente los modelos de chasis de robot que garanticen el éxito operativo a largo plazo.
Debe evaluar dónde opera el robot antes de mirar las especificaciones del hardware. El entorno operativo dicta cada elección de diseño posterior. Ignorar los factores ambientales garantiza una rápida falla del hardware.
Clasificamos los entornos operativos en dos dominios principales:
A continuación, debe evaluar la dinámica de su carga útil. Los proveedores suelen anunciar impresionantes capacidades de carga útil estática. Sin embargo, las cifras estáticas sólo cuentan la mitad de la historia. Una carga útil estática define lo que sostiene la base mientras está estacionaria. La carga útil dinámica define lo que transporta de forma segura en movimiento. Debes considerar las fuerzas de aceleración y el impulso de frenado. Un impulso elevado puede inclinar fácilmente una unidad mal equilibrada durante paradas de emergencia.
El centro de gravedad (CoG) juega un papel fundamental en la estabilidad dinámica. Los puntos de montaje altos desplazan la distribución del peso hacia arriba. Este cambio vertical exige un mayor par motor para mantener la estabilidad durante los giros. También aumenta el riesgo de vuelco en terreno irregular. Siempre debes montar los componentes pesados, como baterías y motores primarios, lo más bajo posible.
Finalmente, las demandas de potencia y autonomía requieren un cálculo cuidadoso. Un hermoso diseño falla si la batería se agota a mitad de una tarea. Siga estos pasos para dimensionar sus requisitos eléctricos con precisión:
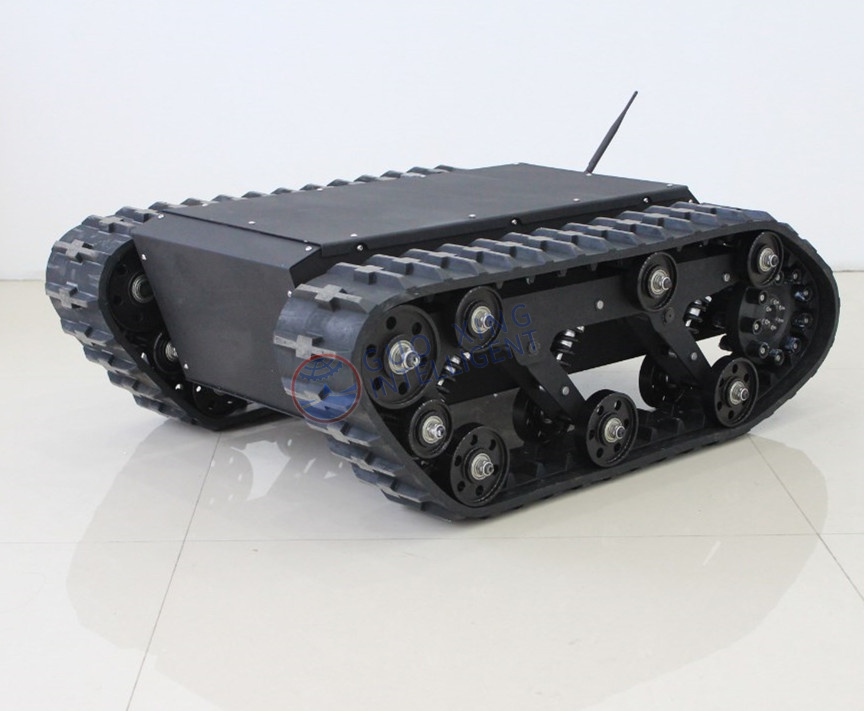
Seleccionar la cinemática adecuada garantiza que su robot navegue por su entorno de manera eficiente. Analicemos los principales tipos de locomoción disponibles en el mercado.
Las plataformas de chasis con ruedas representan la opción más común. Ofrecen una excelente eficiencia en superficies adecuadas. Podemos dividir los sistemas con ruedas en tres categorías principales. Los sistemas de propulsión diferencial ofrecen una alta maniobrabilidad. Utilizan una lógica de control increíblemente simple. Dos ruedas accionadas independientemente dirigen el robot girando a diferentes velocidades. Estas bases funcionan mejor para ambientes interiores planos. Las ruedas omnidireccionales o Mecanum destacan en espacios reducidos y reducidos. Realizan maniobras laterales complejas con facilidad. Sin embargo, sufren graves problemas de vibración. También carecen de tracción suficiente en terrenos exteriores irregulares. La dirección Ackermann imita los diseños automotrices estándar. Resulta altamente eficiente energéticamente para uso en exteriores. Maneja extremadamente bien los recorridos de larga distancia y alta velocidad. Carece de capacidades de giro de pivote de cero grados.
Las plataformas de chasis con orugas utilizan orugas continuas de goma o acero en lugar de ruedas. Proporcionan una distribución superior del peso sobre terreno blando. Manejan excepcionalmente bien la eliminación de obstáculos y la subida de pendientes. Siguen siendo estrictamente esenciales para aplicaciones todoterreno de servicio pesado. Las plataformas sobre orugas tienen desventajas notables. Tienen velocidades máximas mucho más bajas. Consumen mucha más energía debido a la fricción de las orugas. También corren el riesgo de romper superficies blandas durante los giros bruscos.
Las realidades de la suspensión a menudo hacen o deshacen una aplicación avanzada. Debe proteger los sensores sensibles de nivel superior contra daños graves por vibración. Dispositivos como las costosas unidades LiDAR fallan rápidamente bajo constantes golpes mecánicos. Aborde esto integrando configuraciones de suspensión especializadas. Los mecanismos de bogie basculante permiten que las ruedas superen obstáculos altos mientras mantienen estable el cuerpo principal. Las suspensiones amortiguadoras independientes aíslan por completo el bastidor principal de impactos fuertes.
| Tipo de locomoción | Entorno ideal | Ventaja principal | Limitación clave |
|---|---|---|---|
| Ruedas diferenciales | Interiores, superficies planas | Lógica de control simple, muy ágil | Lucha mucho en terreno accidentado |
| Mecanum con ruedas | Espacios interiores y reducidos | Movimiento lateral omnidireccional | Mala tracción en exteriores, alta vibración. |
| Ackermann dirigió | Al aire libre, larga distancia | Alta velocidad, excelente eficiencia | No se pueden realizar giros de cero grados |
| Seguimiento continuo | Terreno irregular al aire libre | Superior pendiente y eliminación de obstáculos | Alto consumo de energía, menor velocidad. |
Elegir los materiales de construcción adecuados garantiza que su robot sobreviva a sus tareas diarias. Nos basamos en una sencilla matriz de selección de materiales para guiar estas decisiones de ingeniería cruciales.
La aleación de aluminio es el estándar absoluto de la industria. Equilibra perfectamente el peso total y la rigidez estructural. Se adapta perfectamente a la mayoría de las aplicaciones comerciales. Los fabricantes mecanizan fácilmente el aluminio en formas modulares complejas. La fibra de carbono tiene un coste superior elevado. Ofrece un rendimiento ultraligero y alta rigidez. Los ingenieros lo reservan para drones de alta velocidad o tareas de agilidad altamente especializadas. El acero se vuelve completamente necesario para cargas útiles ultrapesadas. Proporciona una resistencia a la tracción inigualable. Sin embargo, el acero introduce enormes penalizaciones de peso. Esta masa física adicional exige una corriente más alta y continua de los motores. Drena la duración de la batería rápidamente.
Las clasificaciones de protección de ingreso (IP) dictan la durabilidad ambiental. No se pueden desplegar robots de interior en el exterior sin comprobar estas clasificaciones. IP54 sirve como base mínima absoluta para uso comercial general. Resiste polvo ambiental ligero y salpicaduras ocasionales de agua. Las barredoras industriales suelen contar con esta calificación. Las aplicaciones agrícolas o tácticas exigen una protección mucho más sólida. Requieren clasificaciones IP65 o IP67. Estas clasificaciones más altas resisten fuertes tormentas de polvo, lodo espeso y lavados con presión directa.
Debe examinar activamente el sellado físico de los componentes críticos. El agua y el polvo destruyen rápidamente las carcasas abiertas del motor. Las cajas de cambios y los gabinetes eléctricos necesitan sellos increíblemente herméticos. Verifique siempre estas protecciones antes de la implementación en el campo. Una falla menor en el sello de agua a menudo arruina instantáneamente miles de dólares en componentes electrónicos internos. Verifique específicamente los prensaestopas de entrada de cables, ya que representan los puntos de falla más comunes.
Un marco físico fuerte no significa nada sin una sólida integración digital. La base elegida debe comunicarse sin problemas con sistemas informáticos de nivel superior. No pase por alto el ecosistema eléctrico y de software.
Comience revisando las interfaces de control y comunicación disponibles. Asegúrese de que el hardware admita protocolos estándar de la industria probados. CAN bus, RS232, RS485 y Ethernet representan la base necesaria. El bus CAN ofrece una increíble inmunidad al ruido en la configuración de fábrica. Ethernet proporciona un ancho de banda masivo para enviar datos de codificador de alta resolución. También necesita compatibilidad con el marco de código abierto. Busque disponibilidad confiable de controladores ROS o ROS2. Un proveedor que suministre nodos ROS2 nativos le ahorra a su equipo semanas de esfuerzo de ingeniería de software. La documentación API clara evita importantes cuellos de botella en la integración en el futuro.
A continuación, evalúe cuidadosamente las características de integración de energía y sensores. La flexibilidad de montaje sigue siendo muy importante para la creación rápida de prototipos. Busque ranuras de extrusión de aluminio estandarizadas a lo largo del marco. Las matrices de orificios roscados pretaladrados también son de gran ayuda. Le permiten agregar fácilmente LiDAR, cámaras de profundidad y brazos robóticos modulares. Sin estos, perderá días fabricando soportes de montaje personalizados.
Los tableros de distribución de energía (PDB) mantienen sus sistemas externos funcionando de forma segura. Un PDB robusto ofrece múltiples salidas de voltaje reguladas. Probablemente necesitarás canales de 5 V, 12 V y 24 V simultáneamente. Estos canales alimentan unidades de computación externas directamente. Mantienen módulos como NVIDIA Jetson funcionando sin problemas. También alimentan tus sensores de navegación de forma segura desde la batería de tracción principal. Un PDB dedicado aísla las placas lógicas sensibles de los fuertes picos de voltaje del motor. Esto evita reinicios aleatorios de la computadora durante una aceleración intensa.
Elegir un proveedor requiere exactamente tanto escrutinio como elegir el hardware físico. Una completa de selección de chasis de robot guía debe abordar en profundidad el dilema de compra versus construcción.
Evalúe las horas de ingeniería necesarias para construir una unidad personalizada desde cero. Compare este esfuerzo con la integración de una plataforma comercial lista para usar (COTS) comprobada. Las soluciones COTS suelen ganar en implementaciones comerciales rápidas. Le ahorran a su equipo enormes cantidades de tiempo de desarrollo interno. Permiten que sus ingenieros de robótica se centren únicamente en el software de autonomía en lugar de depurar la mecánica básica de la movilidad. La creación de trenes de transmisión personalizados a menudo atrapa a los equipos en infinitas iteraciones de hardware.
Aplique criterios estrictos de evaluación de proveedores durante su fase inicial de preselección. La calidad de la documentación revela mucho sobre una empresa. Una grave falta de esquemas de cableado o modelos CAD 3D precisos sirve como una gran señal de alerta. No se pueden diseñar cargas útiles personalizadas sin archivos de pasos precisos. El soporte técnico que no responde garantiza futuros retrasos en la implementación. Necesita un socio de ingeniería receptivo, no sólo un proveedor de repuestos distante.
La escalabilidad y los plazos de producción dictan su éxito comercial a largo plazo. Haga preguntas difíciles sobre sus capacidades de fabricación. ¿Puede el proveedor aumentar la producción rápidamente? Podrían proporcionar fácilmente una unidad de evaluación para la creación de prototipos iniciales. ¿Pueden entregar cincuenta unidades idénticas para el despliegue de su flota? Investigar la resiliencia de la cadena de suministro de sus componentes. Una cadena de suministro de proveedores rota detiene inmediatamente todo el lanzamiento comercial. Asegúrese de que tengan en stock piezas de repuesto críticas, como controladores de motor, cables de codificador y correas de cadena a nivel local.
La selección de la base adecuada determina el éxito técnico de todo su proyecto de robótica. Debes establecer un camino estricto y objetivo para la evaluación. Empiece por definir claramente el entorno físico operativo. Haga coincidir el tipo de locomoción directamente con las demandas específicas del terreno. Evalúe agresivamente la distribución del peso y los límites de carga útil dinámica. Verifique las interfaces eléctricas de su hardware y la preparación de la integración de software al principio del ciclo de diseño. Finalmente, examine el proveedor elegido en cuanto a escalabilidad de producción y soporte técnico receptivo.
Recomendamos encarecidamente invertir en sistemas comerciales completamente documentados. Una plataforma un poco más cara que ofrece soporte nativo para ROS2 se amortiza extremadamente rápidamente. Ahorra miles de dólares en ingeniería de software interna y tiempo de depuración de hardware en el futuro. Acelera significativamente el tiempo de comercialización de su producto. También previene fallas catastróficas en el campo.
Tome medidas hoy para impulsar su proyecto. Revise plataformas de movilidad específicas relevantes para su industria exacta. Descargue hojas de especificaciones de ingeniería detalladas para comparar los componentes en paralelo. Póngase en contacto con un equipo de ingeniería dedicado para una consulta integral sobre la carga útil. Tome sus decisiones fundamentales sobre hardware con absoluta confianza.
R: Las tareas agrícolas requieren navegar por terrenos impredecibles, embarrados y muy irregulares. Las plataformas sobre orugas o los accionamientos diferenciales de ruedas grandes ofrecen aquí el mejor rendimiento. Proporcionan una distribución de peso superior y una excelente eliminación de obstáculos. Debe priorizar los sistemas de suspensión independientes para estabilizar cargas agrícolas pesadas. Asegúrese siempre de que la unidad tenga una clasificación ambiental IP65 o superior para soportar una exposición severa al agua, el barro y el polvo.
R: Calcular el par del motor requiere una fórmula física específica. Multiplicas la masa total del robot por el radio de la rueda motriz. Tenga en cuenta el ángulo de inclinación máximo esperado que planea escalar. Incluya la tasa de aceleración deseada para superar la fricción estática inicial. Los ingenieros recomiendan encarecidamente agregar un margen de seguridad del 20 al 30 por ciento a este cálculo final. Esto evita condiciones de calado del motor bajo cargas dinámicas inesperadas.
R: Generalmente, debes evitar el uso de ruedas Mecanum en exteriores. Estas ruedas cuentan con pequeños rodillos diagonales desprotegidos. La suciedad, la grava y los desechos biológicos bloquean rápidamente estos mecanismos precisos. Los sistemas Mecanum también sufren de una tracción excepcionalmente pobre en superficies sueltas o irregulares, como tierra mojada. Además, sus rígidas estructuras de montaje mecánicas suelen carecer de la suspensión necesaria para proteger cargas útiles sensibles de las constantes vibraciones exteriores.
R: Un chasis sirve únicamente como base del hardware básico. Incluye el marco estructural, motores de tracción, ruedas, batería interna y controladores de motor básicos. No puede realizar ninguna tarea de forma independiente. Un robot móvil autónomo (AMR) completo se construye enteramente sobre esta base. Los usuarios o integradores de sistemas deben agregar módulos informáticos de alto nivel, sensores LiDAR de navegación avanzados y software de autonomía dedicado para hacerlo inteligente.