
Vistas:0 Autor:Editor del sitio Hora de publicación: 2026-09-15 Origen:Sitio


En rescate de emergencia e inspección industrial, la falla del chasis equivale al fracaso de la misión. Las plataformas disponibles para aficionados no pueden manejar escombros, pendientes pronunciadas o cargas útiles de sensores pesadas. Cuando hay vidas humanas o infraestructura crítica en riesgo, la confiabilidad del hardware se convierte en su prioridad absoluta. No puede permitirse averías inesperadas en el campo.
Los equipos de ingeniería pierden meses intentando modificar plataformas ligeras para entornos extremos. Con frecuencia se encuentran con una estrangulación térmica severa bajo cargas pesadas. El descarrilamiento de las vías afecta a estos sistemas modificados. También se enfrenta a frustrantes cuellos de botella en la integración al agregar hardware externo. Estos continuos retrasos paralizan los plazos de desarrollo.
Esta guía proporciona un marco probado para evaluar sus opciones. Le ayudamos a seleccionar un socio de fabricación confiable en función de un rendimiento verificable. Aprenderá cómo evaluar la preparación para la integración y la estabilidad mecánica a largo plazo. Si sigue estas pautas, podrá construir una base sólida para sus sistemas autónomos.
Las plataformas robóticas de consumo suelen parecer impresionantes sobre el papel. Funcionan bien en suelos planos de almacenes. Sin embargo, colapsan bajo la inmensa tensión de las zonas de desastre y los sitios industriales accidentados. Debe comprender sus limitaciones mecánicas antes de implementarlos.
Las plataformas con ruedas luchan enormemente con terrenos no estructurados. Se hunden rápidamente en el barro y la grava suelta. Los sistemas ligeros con orugas a menudo resbalan al intentar subir escaleras. Los escombros atascan fácilmente las transmisiones mal diseñadas. Para sobrevivir, su robot necesita sistemas de orugas autotensantes y con pisadas agresivas. Estas orugas avanzadas distribuyen el peso uniformemente sobre escombros inestables. Evitan que el robot se atasque durante misiones críticas. Los entornos de alta fricción exigen una geometría de vía especialmente diseñada.
El calor destruye los motores eléctricos estándar. Operar a bajas velocidades mientras se entrega un par alto genera una salida térmica masiva. Esto sucede con frecuencia cuando los robots llevan brazos robóticos, unidades LiDAR pesadas y cámaras térmicas en pendientes pronunciadas. Las plataformas estándar carecen de una disipación de calor adecuada. Se sobrecalientan y se apagan a mitad de la misión. Vemos esta estrangulación térmica constantemente en plataformas de aficionados modificadas. Las plataformas industriales resuelven esto mediante el uso de cajas de engranajes especializadas y estrategias de enfriamiento activo. Mantienen altas salidas de torque sin quemar las bobinas del motor.
Las inspecciones industriales en tuberías y minas requieren trenes de transmisión completamente sellados. Las misiones de rescate que involucran incendios e inundaciones exponen a los robots a peligros ambientales extremos. Las clasificaciones estándar IP54 fallan rápidamente bajo exposición sostenida a polvo intenso y salpicaduras de agua. La entrada de agua provoca un cortocircuito en los controladores del motor al instante. El polvo fino destruye los cojinetes expuestos. Debe exigir clasificaciones IP67 o superiores para estos entornos. Los sistemas de transmisión deben resistir la inmersión temporal y repeler eficazmente las partículas abrasivas.
Errores comunes a evitar:
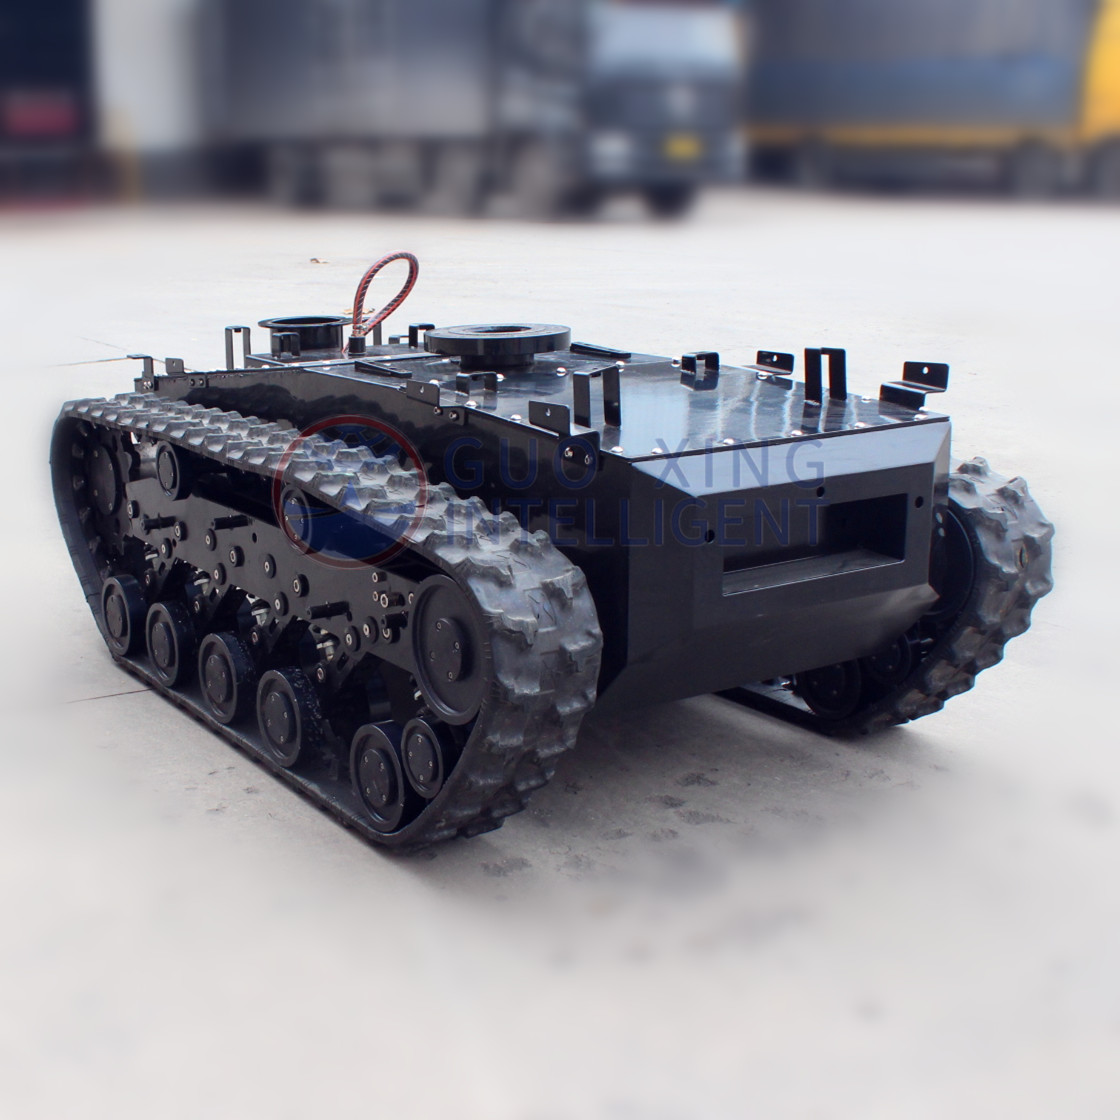
Seleccionar la arquitectura de hardware adecuada define el techo de su proyecto. Si la base carece de integridad mecánica, el software de navegación más inteligente no puede salvar la misión. Debes evaluar el chasis sistemáticamente.
El diseño de la suspensión determina qué tan bien el robot absorbe los impactos. Afecta directamente la estabilidad del sensor. LiDAR y las cámaras requieren una base estable para funcionar correctamente. Generalmente se elige entre los diseños de suspensión Christie y Matilda.
| Tipo de suspensión | Beneficio principal | Mejor caso de uso |
|---|---|---|
| Suspensión de Christie | Excelente absorción de impactos a velocidades más altas. | Terreno abierto y escenarios de respuesta rápida. |
| Suspensión Matilda | Distribución de carga superior y centro de gravedad bajo. | Subir escaleras y sortear densos escombros. |
La distancia al suelo es otra métrica vital. La poca distancia al suelo provoca que el vehículo se centre demasiado en rocas o escombros. El robot queda varado al instante. Asegúrese de que el chasis ofrezca suficiente espacio para pasar por encima de los obstáculos típicos del campo.
No confíe en las cifras de par máximo. El par máximo sólo dura unos segundos. En su lugar, debe evaluar las clasificaciones de torsión continua. El par continuo determina si el robot puede subir una escalera larga sin fallar. También debe tener en cuenta el peso total de sus cargas útiles principales. Los brazos manipuladores, las pesadas cámaras PTZ, los sensores de peligro y el equipo de transporte de víctimas añaden un peso enorme. Un chasis robusto soporta estas cargas dinámicas sin comprometer su maniobrabilidad.
Los entornos peligrosos exigen sistemas de energía estables. Las baterías tradicionales de iones de litio presentan riesgos de incendio si se perforan. Recomendamos la química de la batería LiFePO4 (fosfato de hierro y litio). Ofrece estabilidad térmica y seguridad superiores en zonas de desastre. El sistema de gestión de baterías (BMS) debe ser muy fiable. Protege las células de sobredescargas y temperaturas extremas. Además, las operaciones continuas de respuesta a desastres las 24 horas del día, los 7 días de la semana, requieren baterías intercambiables en caliente. Los equipos no pueden esperar horas para que el robot se recargue. Deben intercambiar paquetes de energía en segundos y desplegarse nuevamente.
La solidez del hardware no significa nada si su software no puede comunicarse con él. Los cuellos de botella en la integración destruyen los cronogramas de los proyectos. Un chasis profesional debe servir como una plataforma abierta y accesible para su equipo de ingeniería.
Sus algoritmos de navegación de nivel superior deben comunicarse perfectamente con los controladores del motor del chasis. Se requieren estrictamente interfaces estándar de la industria. Necesita conectividad CAN bus o RS232/RS485. El bus CAN ofrece una inmunidad al ruido excepcional en entornos industriales eléctricamente ruidosos. Garantiza la ejecución de comandos en tiempo real. Evite sistemas que dependan de conexiones USB frágiles o protocolos seriales no documentados.
Los sistemas de control de caja cerrada lo encierran en ecosistemas propietarios. Limitan su capacidad de innovar. En su lugar, exija soporte integral para ROS y ROS2. El fabricante debe proporcionar SDK de código abierto y documentación API transparente. Esto permite a sus desarrolladores integrar SLAM avanzados y algoritmos para evitar obstáculos de inmediato. La arquitectura de software transparente reduce significativamente el cronograma de desarrollo.
Agregar sensores externos generalmente genera dolores de cabeza en la administración de energía. Muchos equipos recurren a fijar conjuntos de baterías secundarias al robot. Esto añade masa innecesaria y arruina el centro de gravedad. Un chasis profesional proporciona distribución de energía de carga útil integrada.
La energía regulada directamente desde la batería del chasis principal simplifica drásticamente su arquitectura eléctrica.
Encontrar un socio de fabricación confiable requiere la debida diligencia. Los folletos de marketing suelen exagerar las capacidades. Debe exigir datos de ingeniería concretos antes de tomar una decisión de compra.
¿El proveedor proporciona datos de prueba sin procesar? Las afirmaciones de marketing no tienen peso en el campo. Solicite cifras concretas sobre la tracción de la barra de tiro. Solicite límites de inclinación documentados bajo carga útil máxima. Solicite datos sobre estrangulamiento térmico durante el funcionamiento continuo. Un proveedor confiable de chasis para robots de servicio pesado comparte voluntariamente estos informes de ingeniería. Demuestran que su equipo funciona mediante rigurosas pruebas físicas.
Cada proyecto tiene requisitos mecánicos únicos. Es posible que necesite orugas más anchas para la nieve o un patrón de orificios de montaje específico para un brazo robótico personalizado. Evaluar la capacidad del proveedor para modificar las dimensiones del chasis. ¿Pueden ajustar las relaciones de transmisión del motor? ¿Pueden alterar la plataforma de montaje sin restablecer todo el cronograma de producción? Un fabricante capaz maneja estas personalizaciones menores rápidamente.
Examinar la dependencia del proveedor de componentes de terceros. Muchas empresas simplemente ensamblan piezas compradas a varios proveedores extranjeros. Esto conduce a plazos de entrega impredecibles y problemas de control de calidad. Busque un socio que fabrique el chasis central internamente. La producción interna garantiza una calidad constante. También garantiza plazos de entrega confiables de 4 a 8 semanas para pedidos personalizados. Usted asegura el cronograma de su proyecto eligiendo fabricantes integrados verticalmente.
La implementación downstream en espacios públicos o sectores industriales fuertemente regulados requiere un cumplimiento estricto. Los robots no certificados no pueden operar en refinerías o zonas públicas de desastre. Verifique las certificaciones CE y FCC válidas. Verificar sus estándares de cumplimiento ISO. Estas certificaciones demuestran que el hardware cumple con las pautas globales de seguridad e interferencia electromagnética.
El despliegue de maquinaria pesada en entornos caóticos introduce un riesgo significativo. Debe planificar las fallas mecánicas. Comprender cómo falla el hardware le ayuda a mitigar esos riesgos durante la fase de diseño.
El descarrilamiento de la pista finaliza las misiones al instante. Esto suele ocurrir durante giros de radio cero en superficies de alta fricción como concreto o escombros irregulares. Las fuerzas laterales arrancan la oruga de las ruedas guía. ¿Cómo diseña el proveedor sus tensores de oruga? ¿Utilizan tensión de resorte activa o pernos pasivos? Son obligatorios surcos profundos para las ruedas guía y tensores activos. Evitan que las huellas se salgan durante maniobras agresivas.
En un escenario de rescate, los ingenieros no pueden enviar el chasis de regreso a la fábrica. Las reparaciones deben realizarse en el sitio, a menudo en condiciones climáticas terribles. Evaluar la modularidad de todo el diseño. ¿Pueden sus técnicos intercambiar motores de accionamiento en el campo? ¿Son fácilmente accesibles los controladores del motor? ¿Pueden reemplazar tramos de vía dañados en menos de 30 minutos? Un excelente chasis de robot de rescate e inspección prioriza la rápida capacidad de servicio en el campo. Utiliza cables de desconexión rápida y pernos hexagonales estandarizados en todas partes.
Los ingenieros suelen hacer suposiciones peligrosas con respecto a los límites de carga útil. Asumen que la capacidad de carga útil en terreno plano se mantiene en la máxima inclinación. Esto es matemáticamente incorrecto. El centro de gravedad cambia drásticamente en una pendiente de 30 grados. Los motores deben luchar contra la gravedad de otra manera. Solicite siempre curvas de reducción precisas del fabricante. Estos gráficos muestran exactamente cómo los límites de peso disminuyen a medida que aumenta el ángulo de la pendiente. Comprender estas curvas evita que el motor se atasque catastróficamente en las escaleras.
Seleccionar una plataforma rastreada de alta capacidad representa una inversión crítica en la base de su proyecto. El chasis dicta directamente los límites máximos de carga útil. Determina la compatibilidad de su entorno e influye en gran medida en su velocidad general de comercialización. Una base sólida permite que su equipo de software se concentre completamente en la autonomía en lugar de solucionar problemas de hardware.
Realice estos siguientes pasos prácticos para proteger su hardware:
Póngase en contacto con nuestro equipo de ingeniería hoy con sus requisitos específicos de carga útil y terreno. Le proporcionaremos una evaluación de viabilidad personalizada y una cotización detallada para impulsar su proyecto.
R: Por lo general, oscila entre 50 kg y más de 300 kg. Esto depende en gran medida del ancho de vía, la potencia del motor y el diseño de la suspensión. Siempre debe verificar esta capacidad en condiciones dinámicas y en movimiento, en lugar de solo cargas estáticas. Solicite curvas de reducción para comprender cómo las pendientes afectan la capacidad de carga total.
R: Sí. Los proveedores líderes ofrecen paquetes completos de ROS y ROS2. También ofrecen comunicación directa por bus CAN. Esta arquitectura permite una integración directa y perfecta con pilas de navegación autónoma estándar como Nav2. Elimina por completo la necesidad de un software de navegación propietario.
R: Las configuraciones listas para usar generalmente se envían en 1 a 2 semanas. Las modificaciones estructurales o las distribuciones de energía de carga útil personalizadas generalmente extienden los plazos de entrega de 4 a 8 semanas. Este cronograma depende en gran medida de las capacidades de fabricación internas del proveedor y de la cola de producción actual.
R: Las orugas de goma reforzadas con Kevlar ofrecen el máximo rendimiento. Cuando se combinan con tacos agresivos de acero o goma, proporcionan un equilibrio excelente. Ofrecen una tracción superior sobre escombros sueltos, amortiguan las vibraciones de sensores sensibles y resisten desgarros sobre escombros afilados.