
Vistas:0 Autor:Editor del sitio Hora de publicación: 2026-09-19 Origen:Sitio


El desarrollo de robots para entornos no estructurados exige una base de hardware inquebrantable. El chasis sirve como punto crítico de falla o principal motor de éxito para aplicaciones en agricultura, inspección de infraestructura y defensa fronteriza. Simplemente no puedes comprometerte con esta base física. Desgraciadamente, las especificaciones disponibles en el mercado suelen parecer impresionantes sobre el papel, pero al aire libre cuentan una historia diferente. Estas plataformas genéricas a menudo fallan completamente en lodo, escombros pesados o pendientes pronunciadas del mundo real sin una alineación de ingeniería precisa. Los fabricantes descubren rápidamente que las pruebas teóricas de laboratorio rara vez coinciden con las duras condiciones de campo. Es hora de dejar de mirar simplemente hojas de especificaciones estáticas. Debe evaluar activamente un proveedor confiable de chasis de robot con orugas de caucho en función de sus capacidades de fabricación, agilidad de personalización y preparación para la integración. Esta guía revela cómo identificar el socio de ingeniería perfecto para su próxima implementación.
La elección del socio de fabricación adecuado afecta directamente la viabilidad general de su negocio. El desgaste de las orugas, el desgaste del motor y las fallas de la suspensión causan enormes dolores de cabeza operativos en el campo. Las fallas en el campo exigen una costosa logística de recuperación. También causan graves daños a la reputación de su base de clientes. Los clientes no tolerarán que los robots autónomos se queden atrapados en campos agrícolas embarrados. Necesita hardware robusto diseñado para soportar realidades duras e impredecibles.
Las limitaciones en el tiempo de comercialización plantean otro riesgo empresarial importante. Depender de proveedores que ofrecen únicamente líneas de productos rígidas limita su agilidad de ingeniería. Es posible que se enfrente a meses de retrasos a la espera de pequeños ajustes de diseño. En su lugar, busque socios que ofrezcan iteración rápida y co-ingeniería a nivel de CAD. Le ayudan a adaptarse rápidamente a comentarios inesperados del mercado. Un proveedor colaborativo actúa esencialmente como una extensión de su equipo interno de I+D.
Establecer criterios claros de éxito antes de firmar cualquier contrato de suministro. Una estrategia de adquisición exitosa equilibra la capacidad de carga útil, la eficiencia energética y la disponibilidad de piezas a largo plazo. Recomendamos construir una matriz de puntuación interna para sopesar estos factores de manera objetiva. Priorizar proveedores que garanticen los repuestos por al menos cinco años. Este compromiso garantiza que su flota permanezca operativa mucho después del despliegue inicial en el campo.
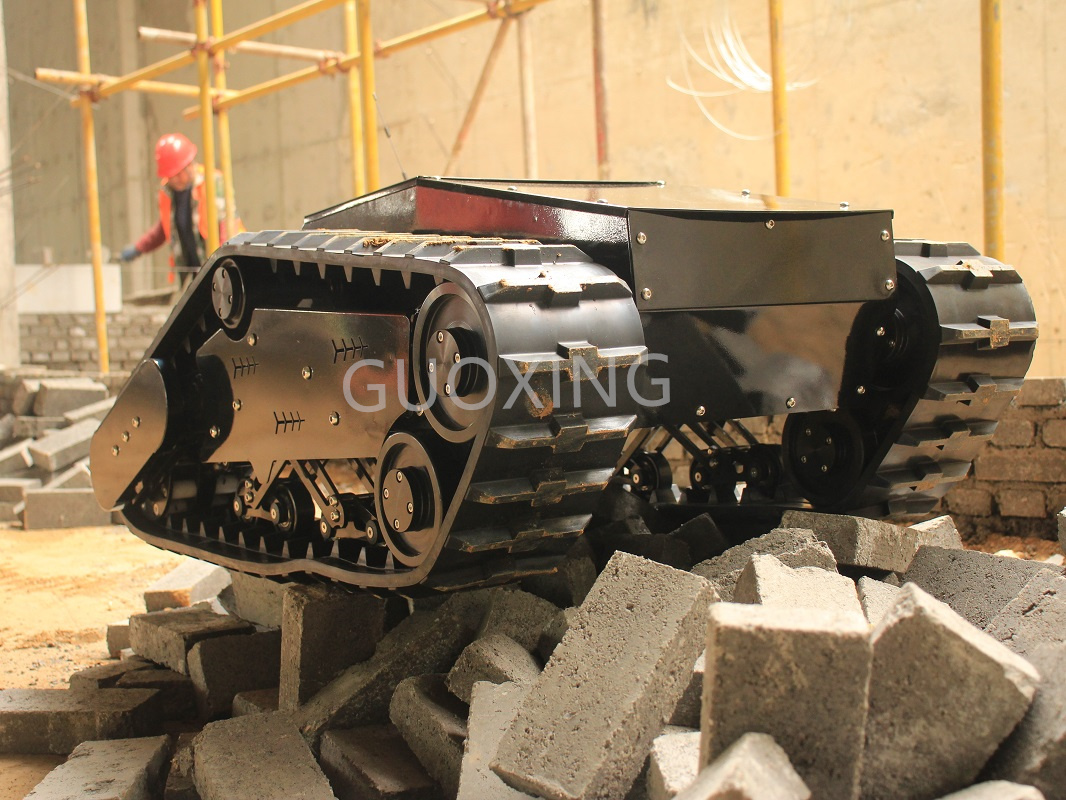
Evaluar cómo el posible proveedor calcula las capacidades de carga útil. ¿Miden la capacidad estática en el piso de un almacén plano? ¿O prueban cargas dinámicas en pendientes de 30 grados? Es absolutamente necesario contar con datos de pruebas dinámicas para garantizar la confiabilidad en el campo. Un verdadero chasis de robot todo terreno debe soportar su peso máximo nominal mientras trepa activamente sobre escombros pesados.
Evalúe cuidadosamente el ancho de vía y los patrones de la banda de rodadura. Las orugas más anchas minimizan la presión sobre el suelo en suelos blandos o nieve profunda. Evitan que los robots pesados se hundan. Sin embargo, debe equilibrar este ancho con la maniobrabilidad en superficies duras. Las pistas extremadamente anchas tienen dificultades para girar suavemente sobre superficies de concreto. La distribución óptima del peso en toda la superficie sigue siendo esencial para una navegación equilibrada.
| Tipo de terreno | Ancho de vía recomendado | Diseño de patrón de banda de rodamiento Tabla | de objetivos de ingeniería principal : |
|---|---|---|---|
| Suelo Blando / Barro | Ancho (>150 mm) | Tacos profundos y agresivos. | Maximizar la flotación, evitar el hundimiento |
| Nieve / Hielo | Extra ancho (>200 mm) | Asas afiladas y escalonadas | Aumenta el agarre, distribuye el peso. |
| Escombros urbanos | Mediano (100 mm-150 mm) | Goma gruesa y reforzada | Resiste pinchazos, mantén la agilidad |
| Hormigón / Asfalto | Estrecho (<100 mm) | Perfil suave y poco profundo | Reduzca la fricción de giro, ahorre batería |
Compare marcos rígidos con sistemas de suspensión activa o pasiva. Los marcos rígidos funcionan bien para ambientes interiores perfectamente planos. Sin embargo, los exteriores accidentados requieren suspensiones Christie o Bogie avanzadas. Estos sistemas mantienen las orugas de goma firmemente plantadas sobre obstáculos irregulares. Un mejor contacto con el suelo equivale a una mejor tracción y ascensos más seguros.
Verifique minuciosamente los mecanismos tensores de orugas del proveedor. ¿Son fácilmente ajustables en el campo remoto? Los operadores deben apretar las vías rápidamente para evitar descarrilamientos peligrosos. Los tensores complejos frustran a los técnicos de campo y retrasan las misiones. Manténgalo simple, duradero y de fácil acceso. Un buen diseño requiere sólo herramientas manuales estándar para realizar ajustes de tensión inmediatos.
Examine de cerca la selección del motor y la caja de cambios. Busque motores CC sin escobillas (BLDC) de alto par. Ofrecen una eficiencia energética superior y una vida útil operativa mucho más larga. Los motores con escobillas se desgastan demasiado rápido en aplicaciones industriales exigentes. Requieren un mantenimiento constante que no puede permitirse.
Verifique las clasificaciones de protección de ingreso (IP) en todos los componentes del variador. Necesita al menos clasificaciones IP65 o IP67 para una resistencia confiable al agua y al polvo. Los motores abiertos fallarán catastróficamente en entornos agrícolas fangosos. Su proveedor debe proporcionar documentación de prueba de IP certificada para validar sus afirmaciones de marketing.
La trampa 'estándar':
el chasis COTS sin duda acelera las fases iniciales de I+D. Obtienen prototipos funcionales que se mueven rápidamente por el laboratorio. Sin embargo, a menudo te atrapan durante las etapas finales de integración. Las unidades estándar normalmente requieren modificaciones importantes para manejar cargas útiles especializadas. Le resultará difícil montar brazos robóticos personalizados o configuraciones LiDAR pesadas. El marco genérico simplemente carece de puntos de montaje adecuados. Perforar un marco estándar a menudo anula las garantías y debilita la integridad estructural.
Capacidades de personalización del proveedor:
Evaluar la voluntad del proveedor de modificar las dimensiones básicas. ¿Alterarán los materiales de las pistas para su caso de uso específico? El caucho reforzado con Kevlar aumenta significativamente la durabilidad contra rocas afiladas y restos metálicos. ¿Pueden mejorar las relaciones de transmisión para ofrecer un par más alto? Un socio flexible adapta el modelo base a sus necesidades físicas exactas. Nunca te obligan a entrar en una caja prediseñada.
Riesgo de escalabilidad:
asegúrese de que el proveedor maneje el escalamiento del volumen de manera efectiva. Muchas tiendas pequeñas pueden construir un fantástico prototipo personalizado. Sin embargo, ¿pueden hacer la transición a series de producción consistentes y fabricadas por lotes? La degradación de la calidad ocurre con frecuencia durante este salto crucial. Auditar sus líneas de montaje. Busque procesos de control de calidad estandarizados que regulen cada lote.
| comparativa entre COTS y chasis personalizado | Soluciones personalizadas de socios | de chasis COTS |
|---|---|---|
| Velocidad de creación de prototipos | Muy rápido (días) | Moderado (semanas) |
| Integración de carga útil | Difícil, requiere adaptadores. | Sin costuras, preperforado según las especificaciones |
| Actualizaciones de componentes | Limitado a opciones de fábrica. | Altamente flexible (motores, orugas) |
| Escalabilidad a largo plazo | Alto riesgo de obsolescencia forzada | Suministro controlado y predecible |
Examine el marco del hardware en busca de perfiles de montaje estándar. Las plataformas de carga útil preperforadas le ahorran a su equipo de ingeniería horas de tiempo de fabricación. Debería atornillar fácilmente sensores, baterías y unidades de cómputo sin necesidad de mecanizado personalizado. Esta modularidad acelera todo el cronograma de desarrollo.
Verifique la flexibilidad del centro de gravedad (CoG) de la carga útil. Su equipo sensorial específico puede ser bastante pesado. El chasis debe permitir que las bandejas de batería de montaje bajo compensen este peso superior. Una gestión adecuada del CoG evita vuelcos peligrosos en pendientes pronunciadas. Mantiene seguros sus costosos sensores.
Estas son las comprobaciones de modularidad mecánica esenciales que debe realizar:
Exija total transparencia con respecto a las especificaciones del controlador de motor. Es absolutamente necesario contar con hojas de datos claras y completas. Evalúe la compatibilidad con marcos de código abierto como ROS o ROS2. Esta profunda compatibilidad ahorra un enorme tiempo de ingeniería de software. Su equipo puede centrarse en algoritmos de autonomía en lugar de en la conducción motorizada de bajo nivel.
Los protocolos de comunicación estándar siguen siendo no negociables. Busque compatibilidad nativa con bus CAN, RS232 o PWM. Reducen significativamente los gastos generales de ingeniería de software. El bus CAN proporciona una excelente información de telemetría para diagnósticos avanzados. Su equipo de programación puede conectar y usar en lugar de escribir envoltorios de controladores personalizados desde cero.
Transparencia de la cadena de suministro:
investigue de dónde obtiene el proveedor sus componentes internos. Pregunte sobre los orígenes del caucho en bruto, los fabricantes de motores y las marcas de controladores. Esta transparencia de la cadena de suministro mitiga los cuellos de botella geopolíticos o logísticos. Evita paradas repentinas de la producción cuando el envío global se ralentiza. Los proveedores confiables comparten felizmente sus estrategias de abastecimiento de componentes.
Datos de prueba y validación:
Solicite datos de prueba empírica constantemente. Pregunte por los límites de tiempo de funcionamiento continuo y los umbrales de eliminación de obstáculos. Solicitar estadísticas de tiempo medio entre fallas (MTBF). Rechace a los proveedores que se basen únicamente en simulaciones teóricas de CAD. Necesita pruebas contundentes de tierra, grava y barro reales.
Siga esta secuencia específica al auditar los datos de prueba de un proveedor:
Políticas de creación de prototipos y MOQ:
busque socios que ofrezcan fases de creación de prototipos altamente accesibles. Deberían proporcionar vías claras y asequibles para lograr tiradas de producción de bajo volumen. Evite que los proveedores exijan cantidades mínimas de pedido (MOQ) elevadas e inmediatas. Los MOQ elevados inmovilizan su capital inicial demasiado pronto en el ciclo de desarrollo. Un proveedor solidario crece junto con sus necesidades de producción de forma orgánica.
Para conseguir un chasis de robot todoterreno es necesario formar una asociación de ingeniería estratégica. Nunca se trata de una simple compra de productos básicos. Su éxito en el campo depende completamente de la durabilidad del hardware y la preparación para la integración del software. Tómese el tiempo necesario para examinar a los proveedores mucho más allá de sus brillantes folletos de marketing.
R: Un plazo de entrega realista oscila entre 4 y 8 semanas para un prototipo inicial. Esta ventana enfatiza en gran medida el tiempo necesario de revisión de ingeniería. El proveedor debe traducir sus requisitos de carga útil y terreno en diseños CAD modificados antes de que comience la fabricación.
R: Para evitar el descarrilamiento se requiere un diseño superior de la rueda guía y una robusta capacidad de ajuste del tensor. Asegúrese de que su proveedor utilice ruedas guía con ranuras profundas. Además, el mecanismo tensor debe permitir ajustes de campo rápidos y seguros utilizando herramientas manuales estándar para mantener las orugas correctamente tensadas sobre los escombros.
R: Sí, la modernización es posible, pero a menudo es un desafío. Una modernización autónoma exitosa requiere codificadores de ruedas de alta resolución y controladores de motor compatibles. Debe asegurarse de que los controladores existentes admitan la integración de ROS mediante bus CAN o comunicación en serie para obtener comandos de movimiento precisos.
R: Debe proporcionar una hoja de especificaciones completa. Incluya el peso de carga útil objetivo, el tipo de terreno específico, el ángulo de inclinación máximo, la velocidad máxima deseada y los protocolos de control requeridos. Esta información permite al proveedor seleccionar los motores y la arquitectura de suspensión correctos.